Lottery result: Submarine Exploration
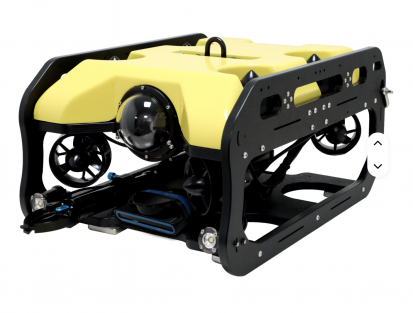
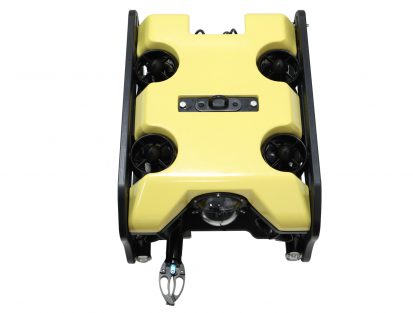
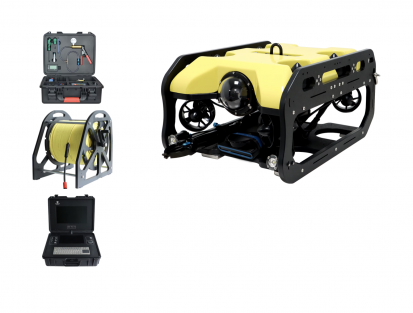
Submarine Exploration
Loteria
Ta loteria została zakończona
Gratulacje dla zwycięzców!
- 110 Numery sprzedane
- 3 Zwycięzcy
-
1º
40
Zwycięzca
Wilsonoreil
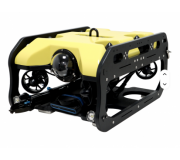 Nagroda 1º
Submarine Exploration
- 2º 86 Zwycięzca matthieu97 Nagroda 2º 5557 kredyty licytacyjne
- 3º 108 Zwycięzca Brunobregar Nagroda 3º 3386 kredyty na loterię
Numery loterii 110
- 1
- 2
- 3
- 4
- 5
- 6
- 7
- 8
- 9
- 10
- 11
- 12
- 13
- 14
- 15
- 16
- 17
- 18
- 19
- 20
- 21
- 22
- 23
- 24
- 25
- 26
- 27
- 28
- 29
- 30
- 31
- 32
- 33
- 34
- 35
- 36
- 37
- 38
- 39
- 40 (1º)
- 41
- 42
- 43
- 44
- 45
- 46
- 47
- 48
- 49
- 50
- 51
- 52
- 53
- 54
- 55
- 56
- 57
- 58
- 59
- 60
- 61
- 62
- 63
- 64
- 65
- 66
- 67
- 68
- 69
- 70
- 71
- 72
- 73
- 74
- 75
- 76
- 77
- 78
- 79
- 80
- 81
- 82
- 83
- 84
- 85
- 86 (2º)
- 87
- 88
- 89
- 90
- 91
- 92
- 93
- 94
- 95
- 96
- 97
- 98
- 99
- 100
- 101
- 102
- 103
- 104
- 105
- 106
- 107
- 108 (3º)
- 109
- 110
Submarine Exploration
Głębokość wody
350 m
Wymiary
550 × 400 × 280 mm
Prędkość w wodzie
4 kn
Ładowność
Ładowność: 8,5 kg Największy ciąg napędowy: 16 kg
Funkcje urządzenia
Poruszać się do przodu i do tyłu, poruszać się w lewo i w prawo, skręcać w lewo i w prawo, unosić się i nurkować, pochylać się w górę i w dół, obracać się, unosić się/pływać pod dowolnym kątem, powrót jednym przyciskiem, czyszczenie jednym przyciskiem.
Tryb stałej orientacji, tryb swobodnego sterowania z 6 stopniami swobody, ruch w dowolnym wymiarze 360° i funkcja blokady wyporności i głębokości, zablokowany w kącie pochylenia ±0,1° lub kącie pochylenia ±0,1°, automatyczna głębokość
Błąd konfiguracji: ± 5 cm.
Główne materiały
Materiał ramy: HDPE (wysoka wytrzymałość, niska gęstość); materiał kabiny: stop aluminium; materiał pływakowy: kule szklane; odporność na ciśnienie: do 3000 m; współczynnik wyporności: ≤ 0,25
System obrazowania
2 megapiksele (obsługuje niestandardowe funkcje pikseli), wyjście HD 1080p, pole widzenia 160°
Napęd
4 napędy pionowe, rozmieszczone symetrycznie po obu stronach; 4 napędy poziome, rozmieszczenie wektorowe poziome; maksymalny
Ciąg napędowy do przodu ≥ 35 kgf; maksymalny ciąg w pionie ≥ 25 kgf
Czujniki
Żyroskop 3-osiowy, akcelerometr 3-osiowy, magnetometr 3-osiowy, monitorowanie prądu i napięcia, czujnik wykrywania wycieku wody, głębokość i czujnik temperatury
Źródło zasilania
Ogniwo litowo-jonowe o wysokiej pojemności 18Ah (do 6 godzin pracy baterii)
Poziom wodoodporności
IP68
Kabel
Wyposażony w kabel komunikacyjny Kevlar o zerowej wyporności długości 200 m, wytrzymałość na zerwanie 300 kg i średnica zewnętrzna 7,6 mm.
Ramię robota
Idealnie zintegrowane z ROV, chwytanie obiektów pod wodą lub uwalnianie zaplątanych lin. Głębokość robocza odporna na ciśnienie do 300 metrów, łatwo obejmuje rzeki, jeziora i morza. Maksymalny zakres otwierania i zamykania: 140 mm. Maksymalna siła zaciskania do 22 kg.
Stacja bazowa sterowania naziemnego
Korpus robota podwodnego sterowany jest za pomocą pełnej metalowej klawiatury, myszy z ekranem dotykowym i uchwytu Kontroli Profesjonalnej. Konsola sterowania ma oddzielny wyświetlacz zasilania i wskaźnik naładowania, a pokrywy otwierania i zamykania mają trzy funkcje testowe. Posiada funkcję automatycznej wysokiej jasności czułości na światło i może automatycznie dostosować jasność do środowiska pracy przy silnym oświetleniu.
Wyświetlacz: 15,6 cala + 10,1 cala, podwójne ekrany wysokiej jasności do użytku na zewnątrz, podwójne ekrany z dotykiem 10-punktowym i wiele akcesoriów, które można swobodnie regulować na tym samym ekranie podczas pracy; Informacje o interfejsie: zasilanie
Zasilanie × 1, kontrola komunikacji ROV × 1, USB3.0 × 1, RS232/RS485 × 1; wyjście wideo HDMI; Czas pracy baterii: ≥ 6 godzin;
Skonfigurować system Windows 10, procesor i7, pełny zestaw oprogramowania sterującego ROV;
Dodatkowe cechy
Można skonfigurować z funkcjami systemu takimi jak sonar, pozycjonowanie pod wodą, zasięg, pomiar wysokości, unikanie przeszkód itp.