Lottery result: Submarine Exploration
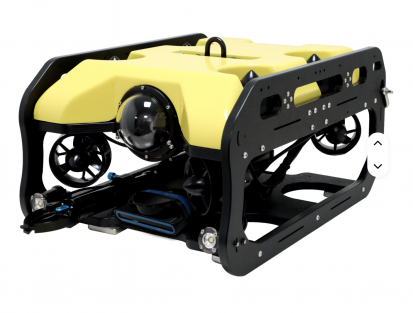
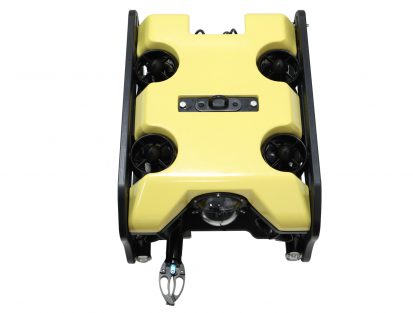
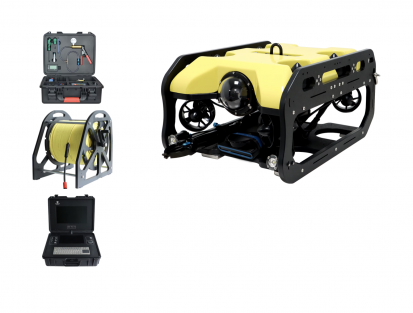
Submarine Exploration
Lotaria
Esta loteria terminou
Parabéns aos vencedores!
- 110 Números vendidos
- 3 Vencedores
-
1º
40
Vencedor
Wilsonoreil
 1º prêmio
Submarine Exploration
- 2º 86 Vencedor matthieu97 2º prêmio 5557 créditos de licitação
- 3º 108 Vencedor Brunobregar 3º prémio 3386 créditos da lotaria
Números da loteria 110
- 1
- 2
- 3
- 4
- 5
- 6
- 7
- 8
- 9
- 10
- 11
- 12
- 13
- 14
- 15
- 16
- 17
- 18
- 19
- 20
- 21
- 22
- 23
- 24
- 25
- 26
- 27
- 28
- 29
- 30
- 31
- 32
- 33
- 34
- 35
- 36
- 37
- 38
- 39
- 40 (1º)
- 41
- 42
- 43
- 44
- 45
- 46
- 47
- 48
- 49
- 50
- 51
- 52
- 53
- 54
- 55
- 56
- 57
- 58
- 59
- 60
- 61
- 62
- 63
- 64
- 65
- 66
- 67
- 68
- 69
- 70
- 71
- 72
- 73
- 74
- 75
- 76
- 77
- 78
- 79
- 80
- 81
- 82
- 83
- 84
- 85
- 86 (2º)
- 87
- 88
- 89
- 90
- 91
- 92
- 93
- 94
- 95
- 96
- 97
- 98
- 99
- 100
- 101
- 102
- 103
- 104
- 105
- 106
- 107
- 108 (3º)
- 109
- 110
Submarine Exploration
Profundidade da água
350 m
Dimensão
550 × 400 × 280 mm
Velocidade da água
4 kn
Capacidade de carga
Capacidade de carga: 8,5 kg
Força de tração máxima: 16 kg
Função do dispositivo
Mover-se para frente e para trás, mover-se para a esquerda e para a direita, girar para a esquerda e para a direita, flutuar e mergulhar, inclinar para cima e para baixo, girar, flutuar/navegar em qualquer ângulo, retorno com um único toque, limpeza com um único toque.
Modo de controle de atitude fixo, modo de controle livre de 6 graus de liberdade, movimento de dimensão arbitrária de 360° e função de bloqueio de flutuação e profundidade, travado em ângulo de inclinação de ±0,1° ou ângulo de inclinação de ±0,1°, profundidade automática
Erro de configuração: ±5 cm.
Material principal
Material da estrutura: HDPE (alta tenacidade, baixa densidade); material da cabine: liga de alumínio; material flutuante: contas de vidro, resistência à pressão: 3000 m, coeficiente de flutuabilidade: ≤ 0,25
Sistema de imagens
2 milhões de pixels (compatível com funções de pixels personalizadas), saída HDMI 1080p, campo de visão de 160°
Propulsores
4 propulsores verticais, distribuídos simetricamente em ambos os lados; 4 propulsores horizontais, distribuição vetorial horizontal; máximo
Empuxo para frente ≥ 35 kgf; empuxo vertical máximo ≥ 25 kgf
Sensor
Giroscópio de 3 eixos, acelerômetro de 3 eixos, magnetômetro de 3 eixos, monitoramento de corrente e tensão, sensor de detecção de vazamento de água, profundidade e sensor de temperatura
Fonte de alimentação
Bateria de lítio de alta capacidade de 18Ah (até 6 horas de duração da bateria)
Nível de impermeabilidade
IP68
Cabo
Equipado com cabo de comunicação Kevlar de flutuabilidade zero de 200 m, resistência à ruptura de 300 kg e diâmetro externo de 7,6 mm.
Braço robótico
Perfeitamente integrado com o ROV, agarre objetos submarinos ou libere cordas presas. Profundidade de água resistente à pressão de até 300 metros, cobre facilmente rios, lagos e mares. Alcance máximo de abertura e fechamento: 140 mm. Força máxima de retenção até 22 kg.
Estação base de controle terrestre
O corpo do robô subaquático é controlado por um teclado de metal completo, um mouse de tela sensível ao toque e uma empunhadura de Controle Profissional. O console de controle possui uma tela de visualização de energia separada e uma luz indicadora de carga, e as tampas de abertura e fechamento possuem três funções de teste. Possui uma função de fotossensibilidade automática de alto brilho e pode ajustar automaticamente o brilho para se adaptar ao ambiente de trabalho sob luz forte.
Tela: 15,6 polegadas + 10,1 polegadas, telas duplas de alto brilho para exteriores, telas duplas com toque de 10 pontos e vários acessórios que podem ser ajustados livremente na mesma tela durante a operação; Informações de interface: energia
Fornecimento × 1, controle de comunicação ROV × 1, USB3.0 × 1, RS232/RS485 × 1; interface de saída de vídeo HDMI; Duração da bateria: ≥ 6 horas;
Configurar o sistema Windows 10, processador i7, conjunto completo de software de controle do ROV;
Características adicionais
Pode ser configurado com funções do sistema, como sonar, posicionamento subaquático, alcance, medição de altura, evitação de obstáculos, etc.